

Beschreibung
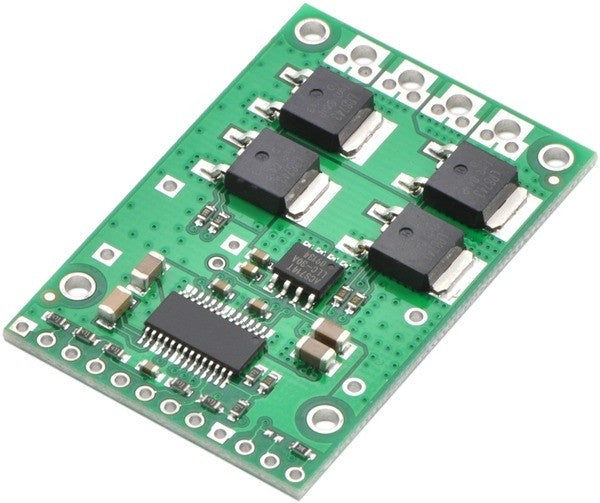
Der Pololu High-Power-Motortreiber ist eine diskret aufgebaute MOSFET-H-Brücke zum Antrieb großer Bürsten-DC-Motoren. Die H-Brücke besteht aus einem N-Kanal-MOSFET pro Zweig, und die Leistungsfähigkeit der Platine wird im Wesentlichen von diesen MOSFETs bestimmt (der Rest der Platine enthält die Schaltung, die die Benutzereingaben aufnimmt und die MOSFETs steuert). Das MOSFET-Datenblatt finden Sie im Reiter „Ressourcen“. Die MOSFETs haben eine absolute maximale Nennspannung von 40 V; höhere Spannungen können den Motortreiber dauerhaft zerstören. Unter normalen Betriebsbedingungen kann die Restwelligkeit auf der Versorgungsleitung die Maximalspannung über die mittlere bzw. vorgesehene Spannung anheben; eine sichere Maximalspannung liegt daher bei etwa 34 V.
Hinweis: Die Spannung geladener Akkus kann deutlich über der Nennspannung liegen; die von uns empfohlene maximale Akku-Nennspannung beträgt daher 28 V, sofern keine geeigneten Maßnahmen zur Begrenzung der Spitzenspannung getroffen werden.
Dank seiner Vielseitigkeit eignet sich dieser Treiber für einen großen Strom- und Spannungsbereich: Er kann bis zu 23 A Dauerstrom liefern – bei einer Platinengröße von nur 1.8" x 1.2" und ohne erforderlichen Kühlkörper. Mit zusätzlichem Kühlkörper kann er einen Motor mit bis zu etwa 37 A Dauerstrom antreiben. Das Modul bietet eine einfache Schnittstelle, die mit nur zwei I/O-Leitungen auskommt und sowohl Sign-Magnitude- als auch Locked-Antiphase-Betrieb ermöglicht; ein optionaler dritter Steuereingang, den nur diese Platine bietet, ermöglicht das freie Auslaufen des Motors. Die Platine verfügt außerdem über eine Strommessschaltung, die bidirektionale Motorströme bis 30 A misst und eine analoge Spannung ausgibt.
Die integrierte Erkennung verschiedener Kurzschlusszustände schützt vor häufigen Ursachen für Totalausfälle; bitte beachten Sie jedoch, dass die Platine weder einen Verpolungsschutz noch einen Überstrom- oder Übertemperaturschutz besitzt. Wir empfehlen, den integrierten Stromsensor zu nutzen, um zu verhindern, dass der Treiber mehr Strom liefert, als er sicher verkraften kann.
Verwendung des Motortreibers
Anschlüsse:
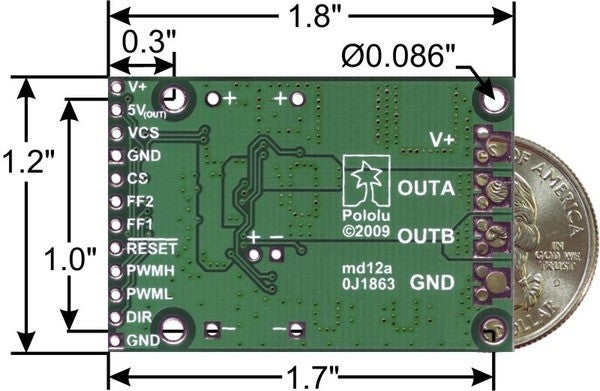
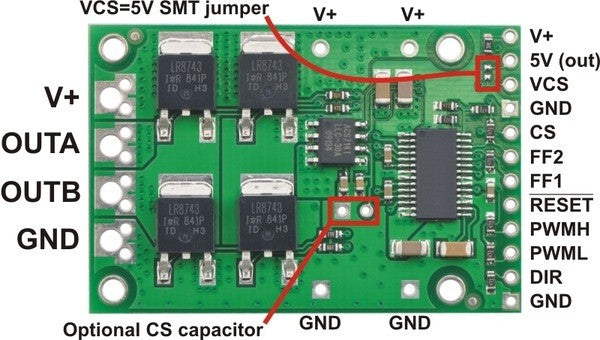
Die Anschlüsse für Motor und Motorstromversorgung befinden sich auf einer Seite der Platine, die Steueranschlüsse (5V-Logik) auf der anderen. Die Motorversorgung sollte den hohen Strom liefern können, den der Motor benötigt, und zur Verringerung elektrischer Störungen sollte ein großer Kondensator zwischen V+ und Masse nahe am Motortreiber installiert werden. Zwei axiale Kondensatoren sind im Lieferumfang enthalten; einer oder beide können in die Pins V+ und GND (auf dem unteren Bestückungsdruck mit „+“ und „-“ beschriftet) entlang der Längsseiten der Platine eingelötet werden. Diese Montage ist kompakt, kann jedoch die Möglichkeiten zur Kühlung einschränken; außerdem kann je nach Qualität der Stromversorgung und Motoreigenschaften ein größerer Kondensator erforderlich sein. Für den Anschluss der Hochstromsignale (V+, OUTA, OUTB, GND) gibt es zwei Möglichkeiten: große Löcher im 0.2"-Raster, die mit den mitgelieferten Schraubklemmen kompatibel sind, sowie Lochpaare im 0.1"-Raster, die mit Lochrasterplatinen, Breadboards und 0.1"-Steckverbindern verwendet werden können.
Warnung: Treffen Sie beim Umgang mit Hochleistungselektronik geeignete Sicherheitsvorkehrungen. Stellen Sie sicher, dass Sie wissen, was Sie tun, wenn Sie mit hohen Spannungen oder Strömen arbeiten! Im normalen Betrieb kann dieses Produkt so heiß werden, dass Sie sich verbrennen können. Gehen Sie vorsichtig mit diesem Produkt und den daran angeschlossenen Komponenten um.
Die Logikanschlüsse sind für 5V-Systeme ausgelegt (max. 5.5 V); die minimale Schwelle für ein High-Eingangssignal beträgt 3.5 V, daher raten wir davon ab, dieses Gerät direkt an einen 3.3 V Controller anzuschließen. In einer typischen Konfiguration werden nur PWMH und DIR benötigt; PWML kann jedoch verwendet werden, um den Motor auslaufen zu lassen, wenn PWML und PWMH beide auf Low liegen. PWML wird intern auf High und PWMH intern auf Low gezogen. Die beiden Fehler-Flag-Pins (FF1 und FF2) können überwacht werden, um Probleme zu erkennen (Details siehe Fehler-Flag-Tabelle unten). Wird der RESET-Pin auf Low gehalten, wechselt der Treiber in einen stromsparenden Sleep-Modus, und gespeicherte Fehler-Flags werden gelöscht. Über den V+-Pin auf der Logikseite der Platine können Sie die Motorstromversorgung überwachen oder an Verbraucher mit geringem Strombedarf weiterleiten (er sollte nicht für hohe Ströme verwendet werden). Die Platine bietet außerdem einen geregelten 5V-Pin, der einige Milliampere liefern kann (dies reicht in der Regel nicht für eine komplette Steuerschaltung, kann aber als Referenz oder für Mikrocontroller mit sehr geringem Stromverbrauch nützlich sein). Dieser Pin kann mit VCS verbunden werden, um den Stromsensor zu versorgen, oder VCS kann extern mit 5 V versorgt werden. Wird der 5V-Ausgangspin zur Versorgung von VCS verwendet, sollte er für keinen anderen Zweck genutzt werden, da der Stromsensor nahezu den gesamten Strom aufnimmt, den der 5V-Pin liefern kann. Wird der Stromsensor durch Anlegen von 5 V an VCS versorgt, gibt der CS-Pin für Ströme zwischen -30 und 30 A 66 mV/A um einen Mittelwert von 2.5 V aus (typischer Fehler unter 1.5%).

Pinbelegung:
|
V+ |
Dies ist der Hauptanschluss für die Motorstromversorgung mit 5.5 – 40 V (absoluter Maximalwert), der in der Regel am größeren V+-Pad erfolgen sollte. Die kleineren V+-Pads an der Längsseite der Platine sind für Kondensatoren der Stromversorgung vorgesehen, und über das kleinere V+-Pad auf der Logikseite der Platine können Sie die Motorstromversorgung überwachen (es sollte nicht für hohe Ströme verwendet werden). | |
|
5V (Ausgang) |
Dieser geregelte 5V-Ausgang liefert einige Milliampere. Er kann mit VCS verbunden werden, um den Stromsensor zu versorgen. Dieser Ausgang sollte nicht mit anderen externen Stromversorgungsleitungen verbunden werden. Achten Sie darauf, diesen Pin bei anliegender Spannung nicht versehentlich mit dem benachbarten V+-Pin kurzzuschließen, da dies die Platine sofort zerstört! | |
|
VCS |
Legen Sie 5 V an diesen Pin an, um den Stromsensor zu versorgen. | |
|
GND |
Masseanschluss für Logik- und Motorstromversorgung. | |
|
CS |
Ausgang des Stromsensors ACS714 (66 mV/A, Mittelwert 2.5 V). | |
|
OUTA |
Motorausgangspin A. | |
|
OUTB |
Motorausgangspin B. | |
|
PWMH |
LOW | Pulsweitenmodulations-Eingang: Ein PWM-Signal an diesem Pin entspricht einem PWM-Signal an den Motorausgängen. |
|
PWML |
HIGH | Steuereingang, der das freie Auslaufen ermöglicht, wenn PWML und PWMH beide Low sind. Weitere Informationen finden Sie im Abschnitt „Optionen der Motorsteuerung“ unten. |
|
DIR |
LOW | Richtungseingang: Ist DIR High, fließt der Strom von OUTA nach OUTB; ist er Low, fließt der Strom von OUTB nach OUTA. |
|
RESET |
HIGH | Wird der Reset-Pin auf Low gezogen, wechselt die Platine in einen stromsparenden Sleep-Modus, und gespeicherte Fehler-Flags werden gelöscht. |
|
FF1 |
LOW | Fehler-Flag-Anzeige 1: FF1 geht auf High, wenn bestimmte Fehler aufgetreten sind. Details siehe Tabelle unten. |
|
FF2 |
LOW | Fehler-Flag-Anzeige 2: FF2 geht auf High, wenn bestimmte Fehler aufgetreten sind. Details siehe Tabelle unten. |
Mitgelieferte Hardware:
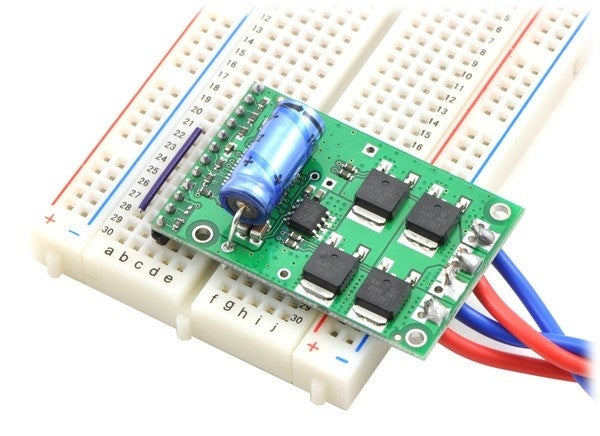
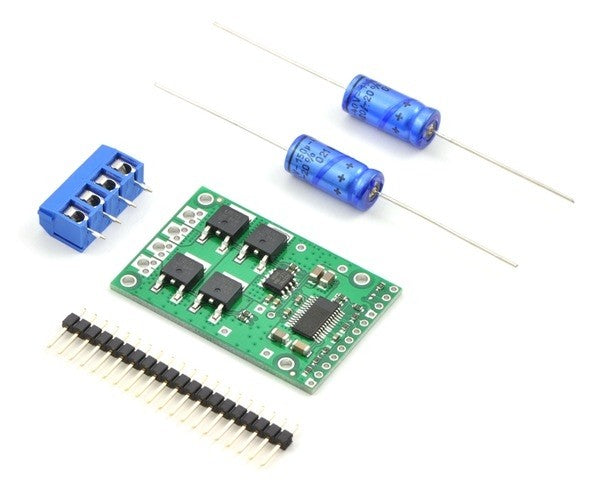
Jedem Motortreiber liegen eine gerade, abbrechbare 20-polige Stiftleiste, zwei 100 uF Kondensatoren und zwei 2-polige 5mm Schraubklemmen bei. (Hinweis: Die Schraubklemmen sind nur für 15 A ausgelegt; für Anwendungen mit höherer Leistung verwenden Sie dicke Drähte, die direkt an die Platine gelötet werden.) Es wird empfohlen, große Kondensatoren an die Stromversorgung anzuschließen; eine Möglichkeit ist die Montage zwischen den Löchern „+“ und „-“, wie unten gezeigt. Die vier Befestigungslöcher sind für #2-Schrauben vorgesehen (nicht im Lieferumfang).


Pololu High-Power-Motortreiber CS mit mitgelieferter Hardware. Pololu High-Power-Motortreiber CS auf einem Breadboard.
Optionen der Motorsteuerung:
Der Motortreiber kann in verschiedenen Modi betrieben werden:
- Sign-Magnitude (Antreiben-Bremsen): Legen Sie bei unbeschaltetem oder auf High gehaltenem PWML ein pulsweitenmoduliertes (PWM) Signal an den PWMH-Pin an. Das Tastverhältnis des PWM-Signals steuert die Motordrehzahl, der DIR-Pin die Richtung. Während der aktiven (High-)Phase des PWM-Signals treiben die Motorausgänge den Motor an, indem sie die volle Spannung V+ in der durch den DIR-Pin bestimmten Richtung an den Motor legen; während der Low-Phase bremsen die Motorausgänge den Motor, indem sie beide Motoranschlüsse mit Masse kurzschließen. Der Motor wechselt also mit der PWM-Frequenz zwischen Antreiben und Bremsen, wobei der Anteil der Antriebszeit durch das Tastverhältnis bestimmt wird.
- Sign-Magnitude (Antreiben-Auslaufen): Legen Sie dasselbe PWM-Signal an die Pins PWMH und PWML an. Das Tastverhältnis des PWM-Signals steuert die Motordrehzahl, der DIR-Pin die Richtung. Während der aktiven (High-)Phase des PWM-Signals treiben die Motorausgänge den Motor an, indem sie die volle Spannung V+ in der durch den DIR-Pin bestimmten Richtung an den Motor legen; während der Low-Phase werden die Motorausgänge getrennt, und der Motor kann frei auslaufen. Der Motor wechselt also mit der PWM-Frequenz zwischen Antreiben und Auslaufen, wobei der Anteil der Antriebszeit durch das Tastverhältnis bestimmt wird. Der Betrieb mit Antreiben-Auslaufen kann weniger Leistung aufnehmen als der Betrieb mit Antreiben-Bremsen, letzterer kann jedoch einen lineareren Zusammenhang zwischen Tastverhältnis und Motordrehzahl erzeugen.
- Variables Bremsen (Bremsen-Auslaufen): Legen Sie bei unbeschaltetem oder auf Low gehaltenem PWMH ein PWM-Signal an den PWML-Pin an (der Zustand des DIR-Pins hat in diesem Modus keine Auswirkung). Während der aktiven (High-)Phase des PWM-Signals bremsen die Motorausgänge den Motor, indem sie beide Motoranschlüsse mit Masse kurzschließen; während der Low-Phase werden die Motorausgänge getrennt, und der Motor kann frei auslaufen. Der Motor wechselt also mit der PWM-Frequenz zwischen Bremsen und Auslaufen, wobei der Anteil der Bremszeit durch das Tastverhältnis bestimmt wird.
- Locked-Antiphase: Legen Sie bei unbeschaltetem oder auf High gehaltenem PWML und auf High gehaltenem PWMH ein PWM-Signal an den DIR-Pin an. Im Locked-Antiphase-Betrieb treibt ein niedriges Tastverhältnis den Motor in die eine Richtung und ein hohes Tastverhältnis in die andere Richtung; bei 50% Tastverhältnis ist der Motor aus. Eine erfolgreiche Locked-Antiphase-Umsetzung beruht darauf, dass Motorinduktivität und PWM-Schaltfrequenz den Strom glätten (sodass der Strom z. B. bei 50% Tastverhältnis null ist); daher kann eine hohe PWM-Frequenz erforderlich sein.
| Wahrheitstabelle des Motortreibers | |||||
|---|---|---|---|---|---|
| PWMH | PWML | DIR | OUTA | OUTB | Betrieb |
| H | H | L | GND | V+ | Vorwärts |
| H | H | H | V+ | GND | Rückwärts |
| L | H | X | GND | GND | Bremsen Low |
| H | L | X | V+ | V+ | Bremsen High |
| L | L | X | Z | Z | Auslaufen |
X = beliebig (gleich für Eingang H oder L); Z = hochohmig (Ausgänge getrennt)
PWM-Frequenz:
Der Motortreiber unterstützt PWM-Frequenzen bis 40 kHz, höhere Frequenzen führen jedoch zu höheren Schaltverlusten im Motortreiber. Außerdem hat der Treiber eine Totzeit (in der die Ausgänge nicht angesteuert werden) von etwa 3 us pro Zyklus, sodass hohe Tastverhältnisse bei hohen Frequenzen nicht verfügbar sind. Bei 40 kHz beträgt die Periode beispielsweise 25 us; entfallen davon 3 us auf die Totzeit, beträgt das maximal verfügbare Tastverhältnis 22/25 bzw. 88%. (100% sind immer verfügbar; erhöht man das PWM-Eingangssignal schrittweise von 0 auf 100%, steigt das Ausgangssignal von 0 auf 88%, bleibt bei Eingangswerten von 88% bis 99% bei 88% und springt dann auf 100%.)
Hinweise zur Verlustleistung in der Praxis:
Der Motortreiber verträgt Spitzenströme von über 200 A. Die Spitzenstromwerte gelten für kurze Transienten (z. B. beim ersten Einschalten eines Motors), und der Dauernennwert von 23 A hängt von verschiedenen Bedingungen ab, etwa der Umgebungstemperatur. Die wesentliche Einschränkung ergibt sich aus Erwärmung und Verlustleistung; bei hohen Strömen wird der Motortreiber daher extrem heiß, und die Leistung kann durch Kühlkörper oder eine andere Kühlung der Platine verbessert werden. Die Leiterplatte des Treibers ist so ausgelegt, dass sie Wärme von den MOSFETs ableitet, die Leistung kann jedoch durch einen Kühlkörper verbessert werden. Die MOSFETs haben einen theoretischen maximalen Dauerstrom von 90A bei 25°C, doch so viel Wärme abzuführen, dass der MOSFET auf dieser Temperatur bleibt, ist für die meisten Anwendungen unpraktikabel; knapp 40 A Dauerstrom sollten ohne übermäßig aufwendigen Kühlkörper erreichbar sein. Weitere Informationen zur Verlustleistung finden Sie im Datenblatt der MOSFETs im Reiter „Ressourcen“.
Da der Motortreiber keine interne Temperaturbegrenzung besitzt, sollte das gesamte System so ausgelegt werden, dass der Laststrom unter der Grenze von 23 A bleibt. Eine einfache Möglichkeit besteht darin, einen Motor mit einem Blockierstrom unterhalb dieser Grenze zu wählen. Da ein guter Motor jedoch Blockierströme haben kann, die ein Vielfaches des typischen Betriebsstroms betragen, können auch Motoren mit Blockierströmen von Hunderten Ampere mit diesem Treiber verwendet werden, solange der Betriebsstrom niedrig bleibt. Ein Motor mit 100 A Blockierstrom kann beispielsweise gut mit 10 A betrieben werden, sodass ein sicherer Spielraum bleibt, damit sich der Strom für einige Minuten verdoppeln oder für einige Sekunden verdreifachen kann. Blockiert der Motor jedoch über längere Zeit vollständig, brennen Motor oder Treiber wahrscheinlich durch.
Warnung: Dieser Motortreiber besitzt keine Überstrom- oder Übertemperaturabschaltung. Beide Zustände können den Motortreiber dauerhaft beschädigen. Wir empfehlen, den Strommessausgang CS zur Überwachung der Stromaufnahme zu nutzen, wenn Ihre Anwendung den Treiber nahe an seine Betriebsgrenzen bringt.
Fehlerzustände:
Der Motortreiber kann drei verschiedene Fehlerzustände erkennen, die über die Pins FF1 und FF2 gemeldet werden. Erkannt werden Kurzschlüsse am Ausgang, Unterspannung und Übertemperatur. Ein Kurzschlussfehler wird gespeichert, d. h. die Ausgänge bleiben abgeschaltet und das Fehler-Flag bleibt High, bis die Platine zurückgesetzt wird (RESET auf Low). Der Unterspannungsfehler deaktiviert die Ausgänge, wird aber nicht gespeichert. Der Übertemperaturfehler liefert einen schwachen Hinweis darauf, dass die Platine zu heiß ist, gibt jedoch nicht direkt die Temperatur der MOSFETs an, die in der Regel als erste Bauteile überhitzen. Die Funktionsweise der Fehler-Flags ist unten zusammengefasst.
| Flag-Zustand | Fehlerbeschreibung | Ausgänge deaktiviert | Gespeichert bis Reset | |
|---|---|---|---|---|
| FF1 | FF2 | |||
| L | L | Kein Fehler | Nein | Nein |
| L | H | Kurzschluss | Ja | Ja |
| H | L | Übertemperatur | Nein | Nein |
| H | H | Unterspannung | Ja | Nein |
Versionen der High-Power-Motortreiber:
Derzeit gibt es neun Versionen des High-Power-Motortreibers. Die drei CS-Versionen haben dieselbe Pinbelegung, ebenso die sechs Versionen ohne CS. Die folgende Tabelle bietet einen Vergleich der High-Power-Motortreiber:
| Pololu High-Power-Motortreiber | ||
|---|---|---|
| Bezeichnung | Max. Akku-Nennspannung (V) | Max. Dauerstrom (A) ohne Kühlkörper |
| High-Power-Motortreiber 18v25 CS | 18 | 25 |
| High-Power-Motortreiber 18v25 | 18 | 25 |
| High-Power-Motortreiber 18v15 | 18 | 15 |
| High-Power-Motortreiber 24v23 CS | 28 | 23 |
| High-Power-Motortreiber 24v20 | 28 | 20 |
| High-Power-Motortreiber 24v12 | 28 | 12 |
| High-Power-Motortreiber 36v20 CS | 36 | 20 |
| High-Power-Motortreiber 36v15 | 36 | 15 |
| High-Power-Motortreiber 36v9 | 36 | 9 |
- Größe: 1.8" x 1.2"
- Gewicht: 7 g1
Technische Daten:
- Motorkanäle: 1
- Minimale Betriebsspannung: 5.5 V
- Maximale Betriebsspannung: 40 V
- Dauerausgangsstrom pro Kanal: 23 A2
- Strommessung: 0.066 V/A3
- Maximale PWM-Frequenz: 40 kHz4
- Maximale Logikspannung: 5.5 V
- MOSFET-Einschaltwiderstand (max. pro Zweig): 3.6 mΩ
- Verpolungsschutz?: N
Hinweise:
- 1.Ohne Steckverbinder oder bedrahtete Kondensatoren.
- 2.Typische Ergebnisse bei 100% Tastverhältnis und Raumtemperatur.
- 3.Bidirektional, Mittelwert 2.5 V bei VCS von 5 V.
- 4.Höhere Frequenzen sind möglich, das Tastverhältnis wird jedoch durch die Totzeit von etwa 3 µs pro Zyklus begrenzt.
Dokumente:
Verschlüsselte Zahlung
Ihre Zahlungsinformationen werden sicher verarbeitet. Wir speichern keine Kreditkartendaten und haben auch keinen Zugang zu Ihren Kreditkartendaten.
Zusätzliche Informationen
Zolltarifnummer:
Herkunftsland:
Das hängt davon ab, wo Sie sich befinden. Nach Übergabe der Bestellung an UPS beträgt die Lieferzeit in Deutschland ca. 2-3 Tage, innerhalb Europas ca. 1 Woche.
Wir versenden unsere Artikel mit unserem Versandpartner UPS.
Wenn wir Ihre Frage noch nicht beantwortet haben, können Sie uns kontaktieren, und wir werden uns so schnell wie möglich bei Ihnen melden.
Könnte Ihnen auch gefallen
Zuletzt angesehen