Beschreibung
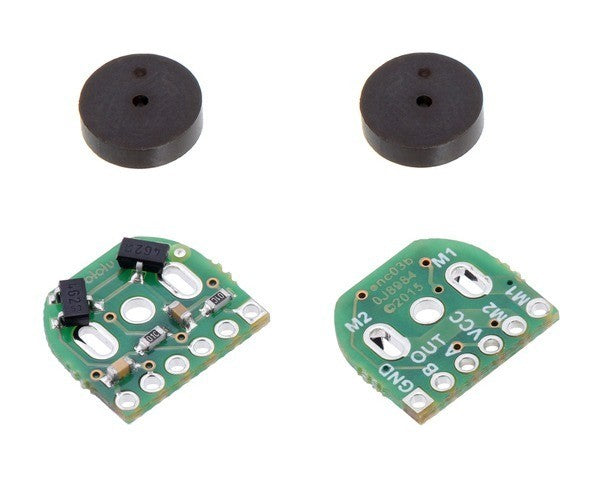
Rüsten Sie Ihre Micro-Metall-Getriebemotoren (Version mit verlängerter hinterer Welle erforderlich) mit diesem Kit mit Quadratur-Encodern aus. Es nutzt eine Magnetscheibe und Hall-Effekt-Sensoren und liefert 12 Impulse pro Umdrehung der Motorwelle. Die Sensoren arbeiten mit 2.7 V bis 18 V und liefern digitale Ausgangssignale, die direkt mit einem Mikrocontroller oder einer anderen Digitalschaltung verbunden werden können. Dieses Modul ist mit allen angebotenen Micro-Metall-Getriebemotoren mit Doppelwelle kompatibel, einschließlich der HPCB-Versionen.
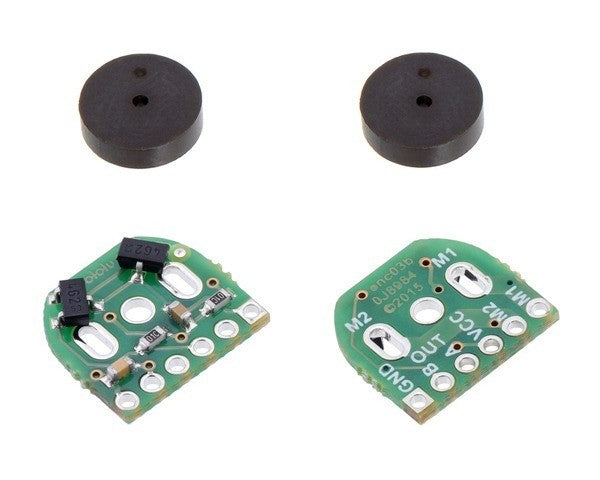
Dieses Kit enthält zwei zweikanalige Hall-Effekt-Sensorplatinen und zwei 6-polige Magnetscheiben, mit denen Sie zwei Micro-Metall-Getriebemotoren mit verlängerter hinterer Welle mit Quadratur-Encodern ausstatten können (Motoren sind nicht im Lieferumfang enthalten). Die Encoderplatine erfasst die Drehung der Magnetscheibe und liefert eine Auflösung von 12 Impulsen pro Umdrehung der Motorwelle, wenn beide Flanken beider Kanäle gezählt werden. Um die Impulse pro Umdrehung der Getriebeausgangswelle zu berechnen, multiplizieren Sie das Übersetzungsverhältnis mit 12.
 |
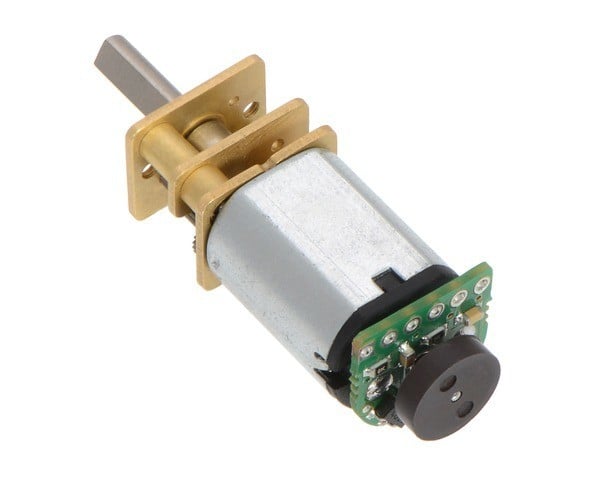
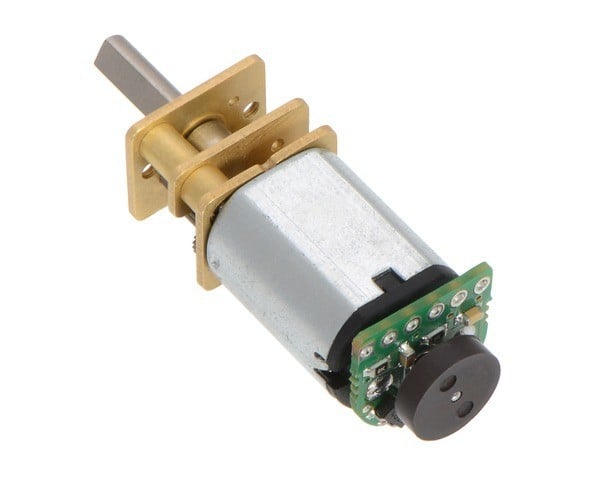
Diese kompakte Encoder-Lösung passt auf drei der vier Seiten in den 12 mm × 10 mm großen Querschnitt der Motoren und ragt nur auf der vierten Seite 0.6 mm über den Rand hinaus (Hinweis: Soll sie auch auf dieser Seite bündig abschließen, können Sie die Platine vorsichtig etwas abschleifen und an die verbleibenden Halblöcher löten). Die Baugruppe ragt nicht über das Ende der verlängerten Motorwelle hinaus, die 5 mm über die Kunststoff-Endkappe auf der Rückseite des Motors hinausragt.
|
|


Hinweis: Dieses Sensorsystem richtet sich an Anwender, die mit der mechanischen Montage von Encodern vertraut sind. Es funktioniert nur mit Micro-Metall-Getriebemotoren mit verlängerter hinterer Welle.
Pinbelegung und Montage
Die Encoderplatine wird direkt auf die Rückseite des Motors gelötet, wobei die hintere Motorwelle durch das Loch in der Mitte der Platine ragt. Eine gute Ausrichtung zwischen Platine und Motor erreichen Sie, indem Sie die Platine zunächst an einem Motorpin anheften und den anderen Pin erst verlöten, wenn die Platine plan und gut ausgerichtet ist. Vermeiden Sie ein längeres Erhitzen der Motorpins, da sich sonst die Kunststoff-Endkappe oder die Motorbürsten verformen könnten. Nachdem die Platine an die beiden Anschlüsse gelötet ist, werden die Motorleitungen mit den Pads M1 und M2 am Rand der Platine verbunden; die übrigen vier Pads dienen zur Versorgung der Sensoren und zum Abgriff der beiden Quadraturausgänge:
|
|


Die Sensoren werden über die Pins VCC und GND versorgt. VCC kann 2.7 V bis 18 V betragen. Die Quadraturausgänge A und B sind digitale Signale, die je nach anliegendem Magnetfeld von den Sensoren auf Low (0 V) gezogen oder über 10 kΩ Pull-up-Widerstände auf VCC gezogen werden. Die Komparatoren der Sensoren verfügen über eine integrierte Hysterese, die Störsignale verhindert, wenn der Motor in der Nähe eines Übergangspunkts stehen bleibt.
 |
| Encoder-Ausgänge A und B eines Magnet-Encoders an einem Hochleistungs-Micro-Metall-Getriebemotor (HP) bei 6 V. |
|---|
Die sechs Pads der Platine haben ein Raster von 2 mm und passen daher nicht zu gängigen 0.1″-Steckverbindern. Eine Möglichkeit zum Anschluss besteht darin, einzelne Drähte einzulöten, wie im folgenden Beispiel:
 |
Alternativ können Sie einen Steckverbinder mit 2mm-Raster auf die Platine löten. Die folgenden Beispiele zeigen eine Stiftleiste, mit der Sie ein abnehmbares Kabel mit einer 6-poligen Buchsenleiste im 2mm-Raster verwenden können. Werden die Pins wie im folgenden Bild über den Motor abgewinkelt, ragen sie gerade so durch die Löcher der Platine. In dieser Ausrichtung ist auch dann genug Platz zum Aufstecken einer Buchsenleiste, wenn die verlängerte Halterung für Micro-Metall-Getriebemotoren verwendet wird.
 |
Zeigen die Pins vom Motor weg, müssen sie so abgewinkelt werden, dass sie ausreichend Abstand zur Magnetscheibe haben. Mit einem guten Lötkolben lassen sie sich in dieser Ausrichtung auch noch nach der Montage des Encoders am Motor einlöten.
 |
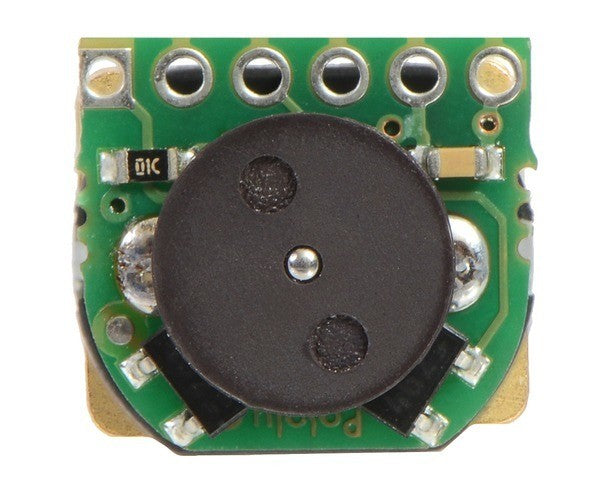
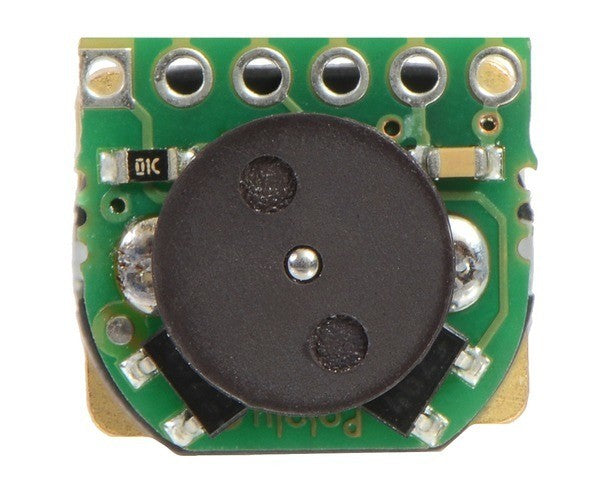
Sobald die Platine an den Motor gelötet ist, kann die Magnet-Encoderscheibe auf die Motorwelle gedrückt werden. Am einfachsten drücken Sie dazu den Motor auf die auf einer ebenen Fläche liegende Scheibe, bis die Welle die Fläche berührt. Der Abstand zwischen Encoderscheibe und Sensorplatine hat keinen großen Einfluss auf die Leistung, solange die Motorwelle die Scheibe vollständig durchdringt.
Schaltplan
 |
Dieser Schaltplan ist auch als PDF zum Herunterladen (125k pdf) verfügbar.
Vergleich mit der Vorgängerversion
Diese Encoder-Version ist eine geringfügige Änderung der Vorgängerversion, bei der lediglich die Löcher für die Motoranschlüsse vergrößert wurden, damit sie die größeren Anschlüsse der HPCB-Versionen der Micro-Metall-Getriebemotoren aufnehmen können. Ansonsten sind beide Encoder-Versionen identisch, und die neue Version kann die alte direkt ersetzen. Die folgenden beiden Bilder zeigen einen direkten Vergleich der alten (links) und der neuen Version (rechts):
|
|

Verschlüsselte Zahlung
Ihre Zahlungsinformationen werden sicher verarbeitet. Wir speichern keine Kreditkartendaten und haben auch keinen Zugang zu Ihren Kreditkartendaten.
Zolltarifnummer:
Herkunftsland:
Das hängt davon ab, wo Sie sich befinden. Nach Übergabe der Bestellung an UPS beträgt die Lieferzeit in Deutschland ca. 2-3 Tage, innerhalb Europas ca. 1 Woche.
Wir versenden unsere Artikel mit unserem Versandpartner UPS.
Wenn wir Ihre Frage noch nicht beantwortet haben, können Sie uns kontaktieren, und wir werden uns so schnell wie möglich bei Ihnen melden.